0. 总览
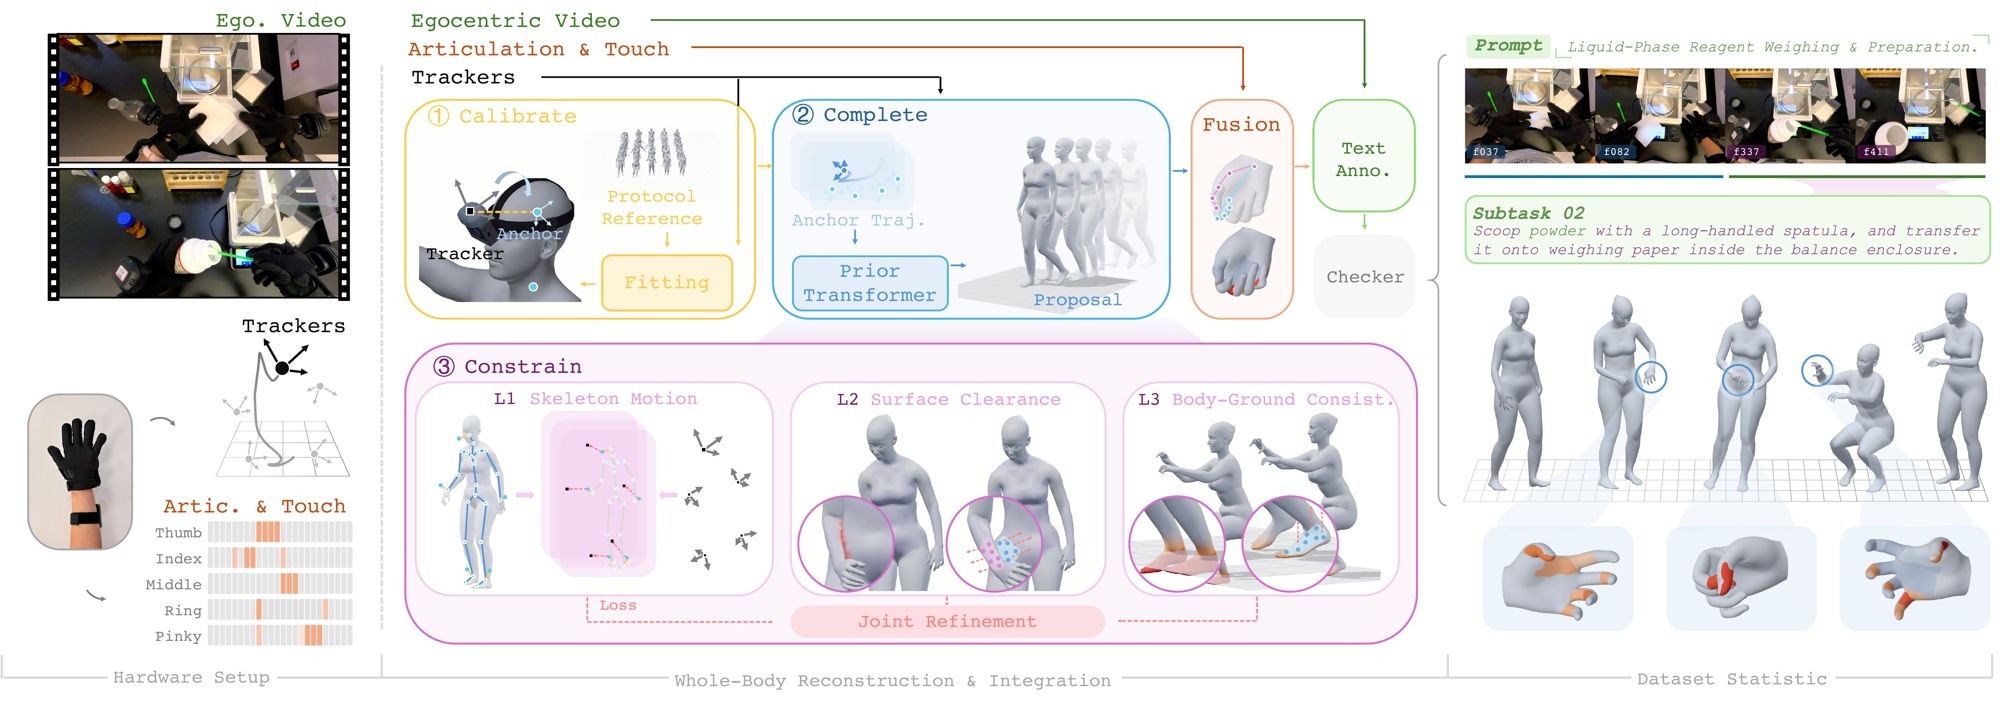
EgoExplorer 用一套可穿戴设备记录人在真实场景中边走边操作的过程:采集者戴上五个 tracker、一副手套和一台头戴相机,在实验室、工厂、客厅、书房或厨房里完成任务。设备同时记录四路信号,处理管线再把它们还原成带手指的 SMPL-X 人体,并对齐到同一条时间轴上。
一条物料称量录制(5 倍速):第一视角视频、全身运动、手部骨架与触觉、步骤描述共用一条时间轴。
0.1 四路信号
| 信号 | 设备 | 原生速率(实测) | |
|---|---|---|---|
| A | 第一视角视频 | GoPro HERO13 Black + Media Mod,与头部 tracker 刚性相连 | Wuji 方案约 30 Hz;MANUS 方案约 60 Hz |
| B | 全身运动 | 5 个 VIVE Ultimate Tracker:头、双手手背、双踝外侧 | Wuji 方案约 65 Hz;MANUS 方案 90 Hz |
| C | 手指关节 | MANUS Metagloves Pro 或 Wuji 手套 | MANUS 约 220 Hz;Wuji 约 120 Hz |
| D | 触觉 | Wuji 手套,每只手 24×31 = 744 个触点 | 约 120 Hz |
0.2 处理流程
稀疏的五个 tracker 不足以直接确定全身姿态。重建分三步(C³:Calibrate–Complete–Constrain):
- 标定(Calibrate):每次佩戴先做一段规定动作,解出体型、尺度和五个 tracker 的安装位置,之后的录制都沿用这份结果;
- 补全(Complete):时序网络根据五个 tracker 给出整段全身轨迹,补上 tracker 看不到的关节;
- 约束(Constrain):在 tracker、身体自身表面和地面三层约束下优化这条轨迹。
身体解出来以后,再把手套测到的手指姿态和触觉挂到同一个身体上,统一重采样到 30 Hz。
flowchart TD
    A[佩戴设备] --> B[录制 01–17 标定动作]
    B --> C[calibrate-subject<br/>subject profile]
    A --> D[任务录制]
    D --> I[检查 tracker 与手套的左右]
    I --> J[写左右修正副本]
    J --> H[投影:补全 + 约束<br/>身体 SMPL-X]
    C --> H
    H --> K[手部融合<br/>身体 + 手指 SMPL-X]
    K --> L[30 Hz 统一导出]
    L --> M[三联校验页与总览页]
    L --> O[LeRobot v3.0 数据集]
整条处理管线可以在一台机器上完成,推荐配一块 NVIDIA GPU。
0.3 代码
代码在 InternRobotics/egoexplorer-toolkit。
| 目录 | 内容 |
|---|---|
capture/ |
采集程序,支持 Wuji 和 MANUS 两种手套(第 2–4 章) |
src/five_tracker_smplx/ |
库:数据读取、坐标约定、标定、SMPL-X 拟合、手部融合 |
scripts/ |
各处理阶段的脚本,单机入口 scripts/run_pipeline.sh |
tactile/ |
Wuji 触觉处理与手套健康表 |
ckpt/ |
补全阶段用的网络权重 |
assets/ |
标定参考动作与参考视频 |
hardware/ |
采购清单与 3D 打印件 |
models/ |
SMPL-X 与 VPoser,需从官网下载(第 7.2 节) |
0.4 阅读顺序
- 搭建设备、组织采集:第 1–5 章。
- 处理已有数据:第 6–10 章。
- 写代码读取数据之前:先看第 11 章(坐标系)和第 12.2 节。两个容易出错的地方:各路信号的采样率都不一样;有的时间戳是相对时间,有的是绝对时间。